Na co zwrócić uwagę, przyłączając napędowy przemiennik częstotliwości do instalacji zasilającej?

Przebiegi napięć sterujących przełączaniem tranzystorów IGBT
Przemienniki częstotliwości są układami energoelektronicznym, które umożliwiają płynną regulację prędkości silników prądu przemiennego przez zmianę częstotliwości napięcia zasilania. Od powstania pierwszych przemienników częstotliwości z falownikami napięciowymi zbudowanymi na tyrystorach i analogowymi układami sterowania do dzisiejszych falowników zbudowanych na tranzystorach IGBT i sterowanych mikroprocesorami sygnałowymi zaszło wiele zmian konstrukcyjnych, ale podstawowe zasady działania pozostały takie same. Zmiany te spowodowane są stale wzrastającym stopniem automatyzacji w przemyśle oraz lepszymi metodami prowadzącymi do zwiększenia efektywności energetycznej układów napędowych [1].
Zobacz także
dr inż. Marta Żurek-Mortka, prof. nadzw. dr hab. inż. Jerzy R. Szymański Kompensacja mocy biernej w środowisku wyższych harmonicznych

Napędowe przemienniki częstotliwości z pośrednim napięciem stałym są obecnie powszechnie stosowanymi odbiorami energii w lokalnym niskonapięciowym systemie zasilania zakładu. Duże moce dostarczane do napędowych...
Napędowe przemienniki częstotliwości z pośrednim napięciem stałym są obecnie powszechnie stosowanymi odbiorami energii w lokalnym niskonapięciowym systemie zasilania zakładu. Duże moce dostarczane do napędowych przemienników częstotliwości są przyczyną powstawania harmonicznych prądu, które mogą uniemożliwiać prawidłową pracę powszechnie stosowanych kompensatorów mocy biernej.
prof. nadzw. dr hab. inż. Jerzy R. Szymański Przemysłowe przemienniki częstotliwości w wielosilnikowych napędach dużych mocy

Zarówno rozwój półprzewodników mocy stosowanych w modułach falownikowych, jak i wektorowych metod sterowania silnikami synchronicznymi i asynchronicznymi spowodował rewolucyjne zmiany w budowaniu elektrycznych...
Zarówno rozwój półprzewodników mocy stosowanych w modułach falownikowych, jak i wektorowych metod sterowania silnikami synchronicznymi i asynchronicznymi spowodował rewolucyjne zmiany w budowaniu elektrycznych napędów przemysłowych. W ostatnich 20 latach nastąpił dynamiczny rozwój napędowych energoelektronicznych przemienników częstotliwości.
AUTOMATION TECHNOLOGY Sp. z o.o. Automation Technology – nowy gracz na rynku
Automation Technology prężnie działa w obszarach energetyki, automatyki przemysłowej oraz robotyki.
Automation Technology prężnie działa w obszarach energetyki, automatyki przemysłowej oraz robotyki.
Większość używanych w przemyśle przemienników częstotliwości jest projektowanych według dwóch różnych zasad – jako przemienniki częstotliwości bez obwodu pośredniego (znany też jako przemiennik bezpośredni) oraz przemienniki częstotliwości z obwodem pośrednim.
Przemienniki częstotliwości z obwodem pośrednim mają przynajmniej obwód pośredni prądu stałego lub napięcia stałego i są nazywane odpowiednio przemiennikami z falownikami prądowymi lub falownikami napięciowymi. Obwód pośredni przemiennika daje pewną przewagę nad przemiennikiem bezpośrednim, taką jak:
- obniżenie wyższych harmonicznych prądu w sieci elektroenergetycznej do akceptowanego poziomu,
- brak ograniczeń odnośnie częstotliwości prądu/napięcia falownika, jest ona ograniczona tylko poprzez właściwości dynamiczne elementów elektronicznych falownika.
Przemienniki częstotliwości bez obwodu bezpośredniego są tańsze niż z obwodem pośrednim, ale wiąże się to ze zmniejszoną redukcją wyższych harmonicznych prądu w sieci elektroenergetycznej. Przemienniki częstotliwości dla dużych częstotliwości harmonicznej podstawowej prądu/napięcia wyjściowego falownika przeważnie są budowane z obwodem pośrednim. Napięciowe przemienniki częstotliwości z obwodem pośrednim dominują obecnie w ofertach handlowych producentów przekształtnikowych napędów silników prądu przemiennego i dlatego będą one analizowane w tym artykule.
|
W artykule:
|
|
Streszczenie W artykule pokazane zostały wybrane obliczenia dla układu napędowego z napięciowym przemiennikiem częstotliwości i silnikiem klatkowym o mocy 20 kW. Dla przykładowego modelu układu napędowego zostały pokazane wybrane wyniki badań symulacyjnych. |
|
Abstract What to pay attention connecting the drive inverter to the power supply? The article presents selected calculations of components for a drive system with a voltage frequency converter and a squirrel-cage motor with a power of 20 kW. Selected results of simulation tests have been presented for the exemplary model of the drive system. |
Zakłócenia o częstotliwościach radiowych
Przemienniki częstotliwości generują trójfazowe napięcie przemienne zasilania silników, w oparciu o metodę modulacji szerokości impulsów prostokątnych. Napięcia fazowe i międzyfazowe przemiennika częstotliwości mają charakter prostokątny. Są to napięcia impulsowe, zawierające składowe harmoniczne o dużych częstotliwościach. Przemienniki częstotliwości oraz przewody silnikowe są źródłem zakłóceń elektromagnetycznych o wysokich częstotliwościach. Zakłócenia te są przenoszone poprzez przewody zasilające do sieci elektroenergetycznej. W celu redukcji tego typu zakłóceń, w sieci zasilającej, wykorzystywane są filtry RFI (ang. radio frequency interference). Ich celem jest zapewnienie odbiornikom ochrony przed zakłóceniami przewodzonymi o wysokiej częstotliwości. Mają również za zadanie ograniczać poziom zakłóceń o wysokiej częstotliwości emitowanych przez urządzenie do sieci elektroenergetycznej [2, 3]. Zakłócenia te są powodowane przepływem przez transformator wysokoczęstotliwościowego prądu upływu doziemnego powstającego na skutek występowania napięcia wspólnego falownika sterowanego modulacją MSI (ang. CMV distortion). Zaburzenia elektromagnetyczne wywoływane napięciem wspólnym falownika nie są szerzej omawiane w tym artykule.
Filtry RFI (EMC) mają na celu ograniczenie emisji wysokoczęstotliwościowych zakłóceń do określonego prawem poziomu. Oznacza to, że powinny być zainstalowane w urządzeniach, wszędzie tam, gdzie to możliwe, w ramach standardowego wyposażenia. Tak jak w przypadku dławików ograniczających poziom harmonicznych prądu niskich rzędów generowanych przez napędowe przemienniki częstotliwości, które są wprowadzane do sieci elektroenergetycznej. W celu uzyskania wymaganego poziomu redukcji zakłóceń parametry filtrów RFI muszą być precyzyjnie określone dla danej aplikacji. Określone limity poziomów zakłóceń zdefiniowane są w normie produktowej PN-EN 61800-9 oraz w normie ogólnej PN-EN 55011.
Korekcja współczynnika mocy biernej w sieci zasilania
Urządzenia służące do korygowania współczynnika mocy mają za zadanie zmniejszenie przesunięcia fazowego (φ) między napięciem a prądem, co oznacza zwiększenie współczynnika mocy cos φ. Zwykle operatorzy sieci dystrybucyjnych dopuszczają wartość tg φ nie większą niż 0,4, co oznacza cosφ nie mniejszy niż 0,929. Jest to niezbędne, gdy w systemie mamy do czynienia z dużą ilością obciążeń o charakterze indukcyjnym, takich jak silniki albo dławiki.
Napędowe przemienniki częstotliwości z pośrednim obwodem napięcia stałego nie pobierają z sieci zasilającej mocy biernej, a tym samym nie powodują przesunięcia fazowego. Prostowniki wejściowe przemienników napędowych pobierają z sieci zasilającej moc czynną oraz zredukowanego do minimum moc deformacji. Dławiki stosowane do ograniczania harmonicznych pądu zasilania prostownika po stronie napięcia przemiennego prostownika powodują wprowadzenie do sieci elektroenergetycznej nieznacznej mocy indukcyjnej.
Ponieważ wartość współczynnika cosφ jest bliska jedności, to użytkownicy napędów przekształtnikowych nie uwzględniają jej przy dobieraniu urządzeń służących do korekcji współczynnika mocy (układów kompensacyjnych). Jednakże prąd pobierany przez kondensatory baterii kompensacji mocy biernej zwiększa się, ponieważ przetwornice częstotliwości generują wyższe harmoniczne prądu, a one z kolei odkształcają napięcia fazowe transformatora, do którego dołączony jest także zespół baterii kompensatora mocy biernej. Harmoniczne prądu zwiększają obciążenie kondensatorów, a tym samym zwiększają straty cieplne. Z tego powodu konieczna jest instalacja dławików razem z urządzeniami do korekcji współczynnika mocy. Dławiki te zapobiegają także powstawaniu rezonansów między indukcyjnościami obciążeń, a pojemnościami urządzeń do korekcji współczynnika mocy [4].

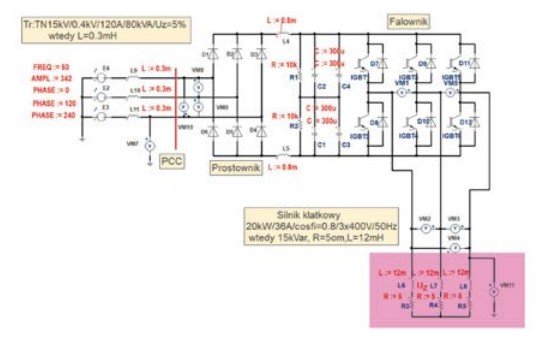
Rys. 1. Badany model napędu z przemiennikiem częstotliwości zawierający: model transformatora, model napięciowego pośredniego przemiennika napędowego i model silnika klatkowego rys. D. Saniawa, J. Szymański
Badania symulacyjne i dobór wybranych podzespołów mocy
W artykule zostały przedstawione obliczenia układu napędowego z napięciowym przemiennikiem częstotliwości i silnikiem klatkowym o mocy 20 kW. Prezentowane są wybrane wyniki badań symulacyjnych.
Na potrzeby zbudowania model układu napędowego przedstawionego na rysunku 1. wykonano obliczenia wybranych paramentów zastosowanego transformatora, przemiennika częstotliwości i silnika.
Wyniki obliczeń zastępczej indukcyjności uzwojenia wtórnego transformatora Lt (L9, L10, L11) dla danych określonyc na rysunku 1. przedstawiają się następująco:
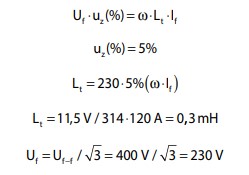
Obliczenia zastępczych paramentów modelu silnika klatkowego odwzorowujących nominalną moc czynną i bierną dostarczaną przez przemiennik częstotliwości do silnika przedstawiają poniższe obliczenia. Dobierając indukcyjności Ls (L6, L7, L8) odwzorowujemy fazową moc bierną silnika, natomiast rezystancja Rs (R4, R5, R6) odwzorowuje fazową moc czynną silnika.
Fazowa moc czynna [W] dostarczana do silnika Pfs i rezystancja zastępcza silnika w modelu Rfs (R3, R4, R5) wynoszą odpowiednio:
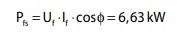
oraz:

stąd:

Fazowa moc pozorna [VA] dostarczana do silnika i współczynnik mocy obliczamy:
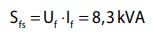
Współczynnik mocy
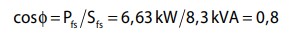
Fazowa moc bierna [Var] dostarczana do silnika Qf i indukcyjność zastępcza silnika w modelu Lsf (L6, L7, L8) wyznaczamy z następujących wzorów:
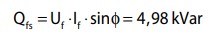
oraz:
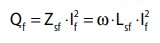
stąd:

Dla obwodów trójfazowych symetrycznych moce analizowanego silnika wynoszą:
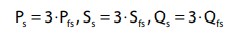
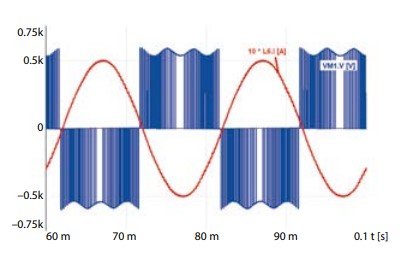
Przebieg prądu fazowego i napięcia międzyfazowego wytwarzanego falownikiem napięciowym MSI analizowanego silnika przedstawiono na rysunku 2. Widoczny jest wpływ pulsacji w napięciu wyprostowanym prostownika 6-pulsowego, na skutek występowania składowej przemiennej o częstotliwości 6*50 Hz=300 Hz.
W modelu na rysunku 1. przedstawiono niesterowalny prostownik trójfazowy składający się z dwóch grup diod. Jedna grupa składa się z: D1, D2 i D3, a druga grupa z diod D4, D5, D6.

Rys. 2. Przebieg prądu fazowego i napięcia międzyfazowego silnika zasilanego z napędowego przemiennika częstotliwości rys. D. Saniawa, J. Szymański

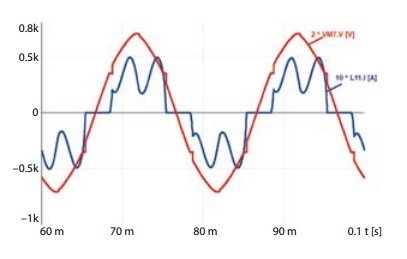
Rys. 3. Przebiegi napięcia fazowego (VM7) i prądu fazowego (L11) zasilania napędowego przemiennika częstotliwości rys. D. Saniawa, J. Szymańsk
Wartość średnia pulsującego napięcia wyprostowanego dla prostownika typu 3F6D wynosi 1,35 wartości skutecznej napięcia międzyfazowego sieci zasilającej. Dla zmniejszenia pulsacji napięcia prostowania i zapewniania obwodu przepływu indukcyjnej mocy biernej pomiędzy przemiennikiem częstotliwości i silnikiem do prostownika dołączona jest bateria kondensatorów. Indukcyjna moc bierna silnika jest niezbędna do zbudowania wirującego kołowego pola magnetycznego pomiędzy wirnikiem i stojanem silnika klatkowego. Moc bierna silnika krąży pomiędzy sinikiem i baterią kondensatorów, gdyż prostownik wejściowy (rysunek 1.) jest przekształtnikiem jednokierunkowym i uniemożliwia on wprowadzenie tej mocy do sieci zasilania. Minimalną wartość pojemności baterii kondensatorów umożliwiającej przepływ mocy biernej pomiędzy silnikiem i baterią kondensatorów obwodu pośredniego przemiennika częstotliwości można wyznaczyć z zależności:
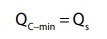
gdzie:
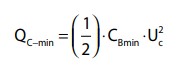
oraz:
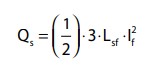
wtedy CBmin=150 μF
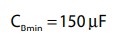
Minimalną wartość pojemności baterii CBmin obliczono podstawiając dane:
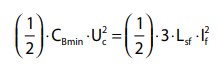
wtedy:
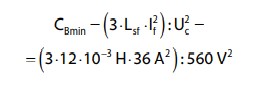
Po przekształceniach uzyskujemy wyrażenia określające minimalną pojemności baterii kondensatorów CBmin umożliwiającej przepływ mocy biernej pomiędzy baterią i silnikiem. Zwykle wartość pojemności baterii powiększamy, aby zapewnić dodatkowy warunek, tj. zadawalająco małą wartość składowej przemiennej w napięciu wyprostowanym (pulsacje napięcia stałego). W modelu z rysunku 1. przyjęto wartości baterii równą 2 CBmin = 300 μF.
Dla ograniczenia współczynnika zawartości harmonicznych prądu w sieci zasilającej (THDi) wyznaczono indukcyjności dławików DC (L4, L5) dołączonych po stronie napięcia stałego prostownika. Wartości indukcyjności dławików wyznaczano jak dla strony napięcia przemiennego prostownika zakładając brak wpływu indukcyjności transformatora na tłumienie harmonicznych prądu wytwarzanych przez prostownik z obciążeniem pojemnościowym (baterią kondensatorów).
Wyznaczając wartości 4% indukcyjności fazowego dławika Ldf dla strony AC prostownika otrzymujemy:
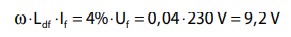
wówczas:
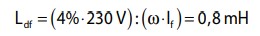
Zastosowanie dławika Ldf = 0,8 mH po stronie AC prostownika spowodowałoby niedopuszczalnie duży spadek napięcia zasilania przemiennika częstotliwości, gdyż w modelu z rysunku 1. zastosowano transformator o zastępczej indukcyjności fazowej równej 0,3 mH. Łączy spadek napięcia na indukcyjnościach w obwodzie zasilania przemiennika częstotliwości wyniósłby ponad 5%, dlatego dławiki ograniczające zawartość harmonicznych prądu o indukcyjnościach 0,8 mH zastosowano po stronie napięcia stałego prostownika. Umieszczenie dławików po stronie napięcia stałego prostownika nie powoduje dodatkowego zmniejszenia napięcia zasalania napędowego przemiennika częstotliwości. Na rysunku 3. przedstawiono przebieg prądu fazowego zasilania napędowego przemiennika częstotliwości. Zastosowane dławiki DC ograniczyły współczynnik zawartości harmonicznych prądu fazowego THD w sieci zasilającej do 42%.
W modelu układu napędowego na rysunku 1. zaimplementowano dwupoziomowy trójfazowy falownik półmostkowy z tranzystorami IGBT (IGBT1-IGBT6), który jest obecnie powszechnie stosowany w obwodach mocy przemysłowych przemienników częstotliwości [1]. Praca półprzewodnikowych elementów mocy jest dwustanowa stąd często używa się określenia – klucz półprzewodnikowy. Częstotliwość przełączania elementów mocy falownika zależy od rodzaju zastosowanych półprzewodników mocy i zwykle zawiera się w granicach od 3 kHz do 20 kHz. W napędowych przekształtnikach zasilanych z sieci elektroenergetycznej niskiego napięcia za pośrednim obwodem napięcia stałego stosowane są w falowniku tranzystory IGBT (ang. Isolated Gate Bipolar Transistor). Tranzystory IGBT zapewniają separację galwaniczną pomiędzy obwodem mocy i napięciowym obwodem sterowania. Są to elementy półprzewodnikowe w pełni sterowalne z wbudowanymi zabezpieczeniami nadprądowymi. Moce niskonapięciowych napędów przemysłowych osiągają wartości 2 MW i sprawność powyżej 98%. Trwają obecnie prace nad wielofunkcyjnymi przekształtnikami napędowymi w falownikach napięciowych, np. dla zapewnienia możliwości ładowania baterii przemysłowych pojazdów mobilnych. Takie zastosowania zwiększą czas efektywnej pracy przekształtników napędowych, gdyż wiele napędów, np. w ciepłownictwie, jest wykorzystywanych jedynie okresowo. Powszechność stosowania napędowych przemienników częstotliwości w przemyśle umożliwi rozmieszczenie punktów szybkiego ładowania baterii pojazdów EV bezpośrednio w miejscu zainstalowania przekształtników napędowych.
Powszechnie wykorzystywaną techniką jest stosowanie nieregulowanego napięcia stałego obwodu pośredniego przemiennika częstotliwości. Napięcie przemienne silnika jest tutaj wytwarzane przez podawanie napięcia stałego obwodu pośredniego na uzwojenia silnika przez dłuższy lub krótszy okres. W falowniku dokonywana jest regulacja wartości skutecznej i częstotliwości tego napięcia.
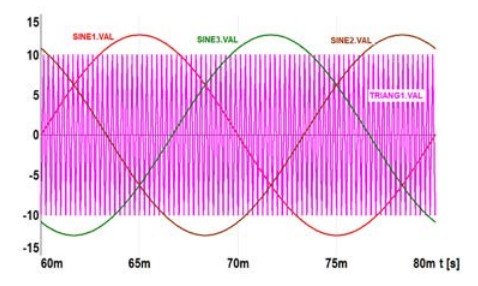
Częstotliwość harmonicznej podstawowej napięcia falownika zmieniana jest poprzez zmianę częstotliwości sinusoidalnych napięć modulujących – rysunek 4.

Rys. 4. Przebiegi napięć sterujących przełączaniem tranzystorów IGBT falownika w modulacji sinusoidalnej MSI przy MA=1,25 i częstotliwości sinusoid (SINE1 – SINE3) modulujących równej 50Hz rys. D. Saniawa, J. Szymański
Jeżeli modulacja powoduje zmiany szerokości impulsów napięciowych to jest ona nazwana jest modulacją MSI (Modulacja Szerokości Impulsów). Metoda MSI wraz jej modyfikacjami, jak np. modulacja sinusoidalna – ciągła lub przerywana) jest obecnie najczęściej stosowaną techniką sterowania pracą falowników w napędowych napięciowych przemiennikach częstotliwości.
W artykule nie jest przedstawiony układ sterowania falownikiem napięciowym, ograniczono się jedynie do przestawienia wybranych wyników symulacji przebiegów prądów i napięć uzyskanych w tym modelu. W modulacji napięcia wyjściowego falownika MSI obwód sterowania określa czas trwania okresów załączenia i wyłączenia sterowanych zaworów półprzewodnikowych falownika (tranzystorów IGBT). Jest to realizowane na podstawie informacji o odstępach czasu między kolejnymi punktami przecięcia się nałożonych na siebie przebiegów modulacyjnych w układzie sterowania MSI: symetrycznego trójkątnego przebiegu nośnego z przesuniętymi o 120° sinusoidalnymi przebiegami modulującymi. Sinusoidalne przebiegi modulujące mają odpowiednio regulowaną amplitudę i częstotliwość oraz odpowiadają one odpowiednio za czasy przełączeń sterowanych elementów półprzewodnikowych mocy w poszczególnych gałęziach półmostków trójfazowego falownika. Przebiegi te określają wartość skuteczną i częstotliwość napięcia zasilania silnika. W badaniach symulacyjnych modelu układu mocy przekształtnikowego napędu silnika klatkowego przedstawionego na rysunku 1. zastosowano przerywaną modulację sinusoidalną MSI, gdzie: współczynnik modulacji amplitudowej wynosi Ma = 1,25, częstotliwość trójkątnego przebiegi nośnego wynosi ft = 4 kHz.
Podsumowanie
Właściwy dobór wartości elementów biernych i czynnych układu napędowego umożliwia minimalizację zakłóceń wprowadzonych do sieci elektroenergetycznej przez sprowadzenie do poziomu zgodnego z przepisami techniczno-prawnych dotyczącymi jakości energii. W pierwszej kolejności trzeba oszacować właściwości transformatora w odniesieniu do dołączanego przekształtnikowego systemu napędowego. Należy określić wpływ mocy silnika na poziom odkształceń napięcia zasilania przemiennika częstotliwości i zastosować filtry ograniczające zawartość harmonicznych prądu oddziaływujących na napięcia transformatora, gdyż zaburzone napięcia transformatora powodują nieprawidłową pracę wielu urządzeń dołączonych do tej sieci, np. styczników, silników, kompensatorów mocy biernej. Zaburzone pole elektromagnetyczne może powodować nieprawidłowe wskazania urządzeń pomiarowych, np. przepływomierzy, liczników energii elektrycznej i wielu innych. Przedstawiona uproszczona metoda obliczania wybranych wartości elementów składowych przekształtnikowego systemu napędowego pozwala na sprawdzenie poprawności doboru wybranych koponentów w przemysłowych przekształtnikowych napędach.
Literatura
1. Danfoss. Facts Worth Konowig about AC Drives, 2018.
2. Danfoss. Output Filter Design Guide. MG.90.N4.02, 2021.
3. J. Borecki, M. Stosur, S. Szkółka, Energoelektronika – Podstawy i wybrane zastosowania, OWPWr, Wrocław, 2008.
4. Danfoss Polska. Podręcznik projektowania – Gospodarka Wodna i Wodno-ściekowa, 2011.
5. J. Lutz, H. Schlangenotto, U. Scheuermann, R. De Doncker, Semiconductor Power Devices – Physics, Characteristics, Reliability, Springer International Publishing AG 2018, DOI: 10.1007/978-3-319-70917-8.