
System do wspomagania pomiarów akustycznych
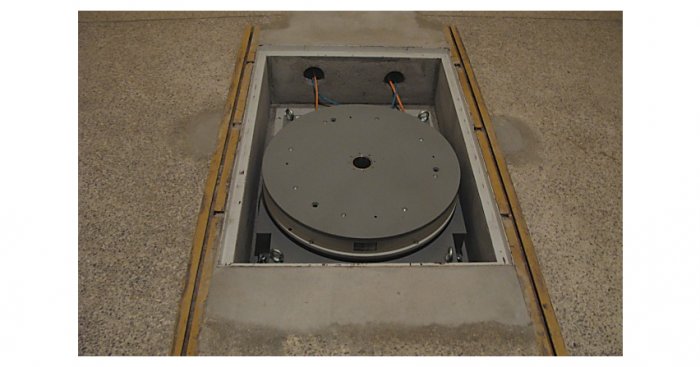
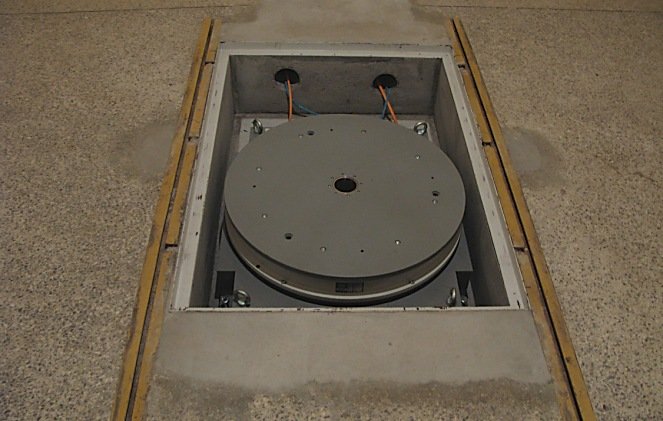
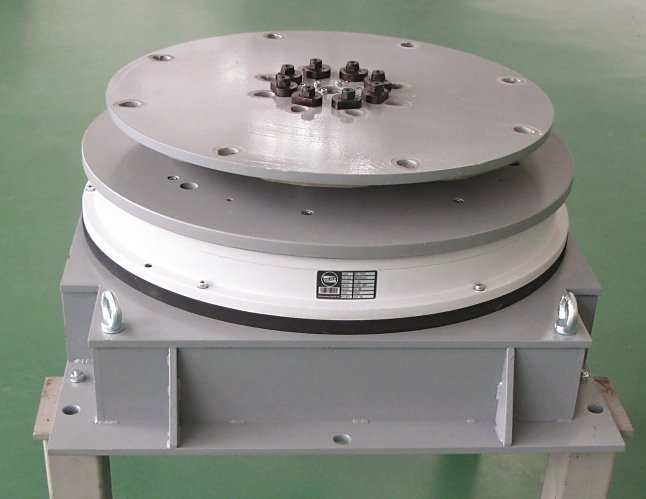
Fot. 1. Pozycjoner w komorze pogłosowej osadzony w zagłębieniu pod poziomem posadzki
Laboratoryjne pomiary akustyczne prowadzone są między innymi w komorach bezechowych i w komorach pogłosowych. Źródłem dźwięku w pomiarach akustycznych może być głośnik, który pełni funkcję wymuszenia w torze akustycznym lub sam jest badanym obiektem, albo urządzenie techniczne generujące dźwięk (hałas). Dźwięk i jego parametry mierzone są za pomocą mikrofonów lub zestawów mikrofonowych. Ze względu na charakter propagacji fal dźwiękowych oraz w zależności od rodzaju prowadzonych badań może być wymagane wielokrotne powtarzanie pomiarów z równoczesną zmianą wzajemnego położenia źródła dźwięku, badanego obiektu oraz mikrofonu pomiarowego. Jako przykład można podać badania mające na celu wyznaczenie charakterystyki kierunkowej mikrofonu.
Zobacz także
mgr inż. Grzegorz Loska Zmiany wartości pomiarowej impedancji pętli zwarcia w rzeczywistych niskonapięciowych sieciach IT
Przy pomiarach impedancji pętli zwarcia w przemysłowych, niskonapięciowych sieciach IT występuje wiele czynników wpływających na dokładność pomiarów. Wartości wyznaczonych pomiarowo impedancji pętli zwarcia...
Przy pomiarach impedancji pętli zwarcia w przemysłowych, niskonapięciowych sieciach IT występuje wiele czynników wpływających na dokładność pomiarów. Wartości wyznaczonych pomiarowo impedancji pętli zwarcia są często znacząco różne od wartości otrzymanych na podstawie obliczeń. Mają na to wpływ czynniki związane z zastosowaną metodą pomiarową (sposób uziemienia na czas pomiarów punktu neutralnego transformatora zasilającego), a także konfiguracja samej sieci IT, w której wykonujemy pomiary, oraz...
mgr inż. Roman Domański Metody pomiaru rezystancji uziemienia (część 2.)

Opisane w pierwszej części artykułu („elektro.info” 11/2025) założenia teoretyczne znajdują swoje odzwierciedlenie w szeregu praktycznych metod pomiarowych, zaimplementowanych w nowoczesnych przyrządach....
Opisane w pierwszej części artykułu („elektro.info” 11/2025) założenia teoretyczne znajdują swoje odzwierciedlenie w szeregu praktycznych metod pomiarowych, zaimplementowanych w nowoczesnych przyrządach. Wybór odpowiedniej metody zależy od rodzaju i rozległości badanego systemu uziemiającego oraz warunków terenowych.
mgr inż. Roman Domański Metody pomiaru rezystancji uziemienia (część 1.): rodzaje, zastosowania oraz cechy charakterystyczne

Prawidłowo zaprojektowany i wykonany system uziemiający stanowi fundamentalny element zapewnienia bezpieczeństwa oraz niezawodności funkcjonowania instalacji i urządzeń elektrycznych. Jego skuteczność...
Prawidłowo zaprojektowany i wykonany system uziemiający stanowi fundamentalny element zapewnienia bezpieczeństwa oraz niezawodności funkcjonowania instalacji i urządzeń elektrycznych. Jego skuteczność jest weryfikowana poprzez okresowe pomiary rezystancji uziemienia, które pozwalają na ocenę poziomu ochrony przeciwporażeniowej, ochrony odgromowej i przepięciowej. Zgodność z wymaganiami technicznymi norm jest kluczowa dla bezpiecznej eksploatacji obiektów budowlanych. Pomimo obligatoryjnego charakteru...
StreszczenieW artykule zaprezentowano system do wspomagania pomiarów akustycznych prowadzonych w komorze pogłosowej. Jego zadaniem jest pozycjonowanie próbek badanych materiałów rozpraszających dźwięk względem źródeł dźwięku i mikrofonów pomiarowych. Zaprezentowano konstrukcję mechaniczną urządzenia, zasadę sterowania nim oraz przykładowe wyniki pomiarów. Urządzenie zaprojektowano tak, aby jego wpływ na warunki akustyczne w komorze był jak najmniejszy.AbstractThe system for assisted acoustic measuremeThe article presents the system for automated acoustic measurements taken in an anechoic chamber. Its task is to position the samples of tested sound diffusing materials related to the sources of sounds and the measurement microphones. The mechanical construction of the device is presented as well as the principle of its control and the sample results of measurements. The design of the system is aimed at as little effect on the acoustic conditions in the chamber as possible. |
Źródłem dźwięku (wymuszeniem) jest wtedy nieruchomy głośnik, natomiast mikrofon jest obracany wokół własnej osi i wykonywany jest jeden pomiar dla każdej pozycji mikrofonu. W zależności od oczekiwanej dokładności, takie pomiary mogą być bardzo czasochłonne, ponieważ w większości laboratoriów badawczych pozycjonowanie wykonywane jest ręcznie. Innym przykładem jest pomiar mocy akustycznej urządzeń prowadzony według normy [1], która wymaga pozycjonowania mikrofonu w dziewięciu różnych punktach wokół badanego urządzenia.
Dlatego od dawna podejmowano próby zautomatyzowania pomiarów akustycznych, jednak pomimo że systemy automatyki były dostępne, to próby te kończyły się fiaskiem ze względu na istotny wpływ elementów konstrukcyjnych na pole akustyczne, w którym były one umieszczone. Instytut Technologii Eksploatacji – Państwowy Instytut Badawczy w Radomiu oraz Akademia Górniczo-Hutnicza w Krakowie podjęły udaną próbę zautomatyzowania niektórych czynności wykonywanych zarówno w komorze bezechowej, jak i w komorze pogłosowej. Pierwsze elementy systemu, w postaci trójosiowego manipulatora, zostały wrożone do użytkownia w komorze bezechowej na terenie AGH w 2008 roku.
Następnie rozszerzono możliwości o dodatkowy stopień swobody w 2010 roku. Kolejnym krokiem była instalacja układu pozycjonującego w komorze pogłosowej. Urządzenia z komory bezechowej były już prezentowane, m.in. w [2, 3]. W artykule zostanie zaprezentowany system do wspomagania pomiarów w komorze pogłosowej, przedstawimy również przykładowe wyniki badań uzyskane za pomocą tego systemu.
Konstrukcja mechaniczna
Prezentowany system umożliwia kątowe pozycjonowanie badanych próbek materiałowych. W pomiarach akustycznych znane są metody, w których badane obiekty znajdują się w spoczynku lub są pozycjonowane na stolikach z napędem ręcznym. Spotykane rozwiązania z napędem elektrycznym umożliwiają pozycjonowanie jedynie małych i lekkich obiektów badanych. Z reguły są to urządzenia umieszczane w komorze na czas prowadzenia badań, a następnie usuwane po przeprowadzeniu pomiarów. Przenośny charakter spotykanych urządzeń znacznie ogranicza ich obciążalność i zakres stosowania.
Zaletą przedstawionego rozwiązania jest możliwość obrotowego pozycjonowania, szczególnie dużych i ciężkich obiektów badanych, ustawionych na platformie stołu.
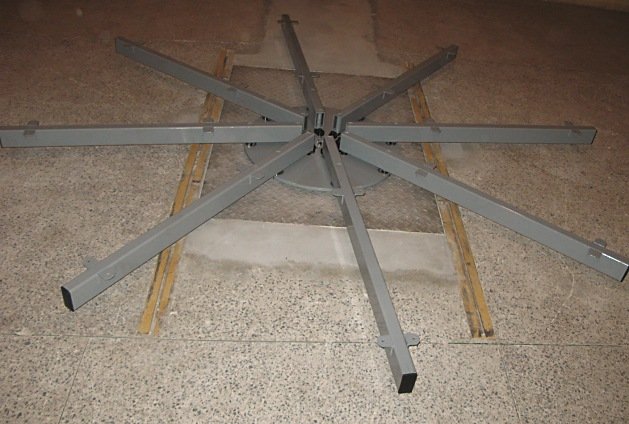
Urządzenie jest przystosowane do osadzenia poniżej poziomu posadzki w komorze pogłosowej, w taki sposób, że nad posadzką znajdują się tylko demontowalne ramiona, na których można umieścić segmentowy, demontowany blat lub bezpośrednio badaną próbkę materiału, jeżeli charakteryzuje się ona odpowiednio dużą sztywnością (fot. 1.).
Zaletą urządzenia jest także możliwość zdemontowania ramion stołu oraz zdemontowania segmentowego blatu spoczywającego na ramionach w taki sposób, że nie występują żadne elementy wystające ponad poziom posadzki, które mogłyby zakłócać wyniki innych rodzajów badań prowadzonych w tej samej komorze pogłosowej.
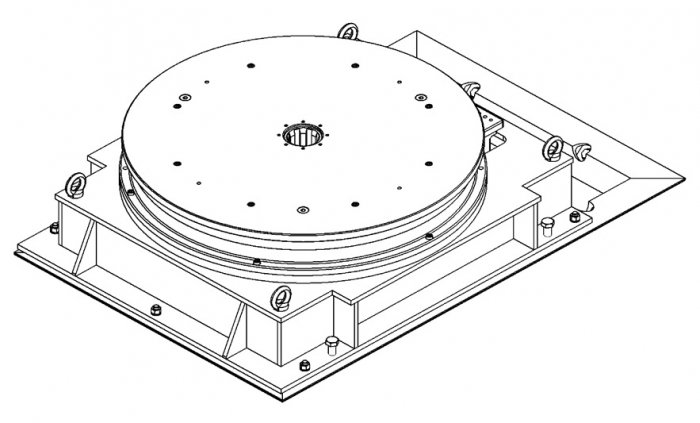
Urządzenie składa się ze skrzynkowego korpusu 1, w którym znajduje się mechanizm ruchu obrotowego 9 posiadający cylindryczny otwór przelotowy znajdującym się w osi obrotu mechanizmu. Korpus 1 połączony jest z prostokątną ramą 2 umożliwiającą osadzenie urządzenia w specjalnie przygotowanym zagłębieniu znajdującym się w posadzce komory pogłosowej.
Mechanizm ruchu obrotowego 9 jest połączony z pierścieniem napędowym 6. Pierścień napędowy 6 posiada cylindryczny otwór znajdujący się w osi symetrii pierścienia, umożliwiający wyprowadzenie przewodów elektrycznych. W otworze pierścienia 6 osadzona jest tuleja kołnierzowa 7 z wewnętrznym wielowypustem, mocowana za pomocą śrub i kołnierza do pierścienia obrotowego. W tulei kołnierzowej 7 osadzony jest wał drążony z wielowypustem zewnętrznym. Wał drążony jest czołowo mocowany za pomocą śrub do obrotowej tarczy zabierakowej 3.
Cechą tego rozwiązania jest możliwość osadzania w tulei kołnierzowej dolnej 7 zespołu składającego się z tarczy zabierakowej 3 oraz wału drążonego w taki sposób, że wystający wielowypust zewnętrzny wału drążonego współpracuje z wielowypustem wewnętrznym tulei kołnierzowej 7 (rys. 1.).
Rozwiązanie takie zapewnia szybkie osadzenie zespołu składającego się z tarczy zabierakowej 3 i wału drążonego w tulei kołnierzowej 7, bez konieczności stosowania dodatkowych elementów złącznych.
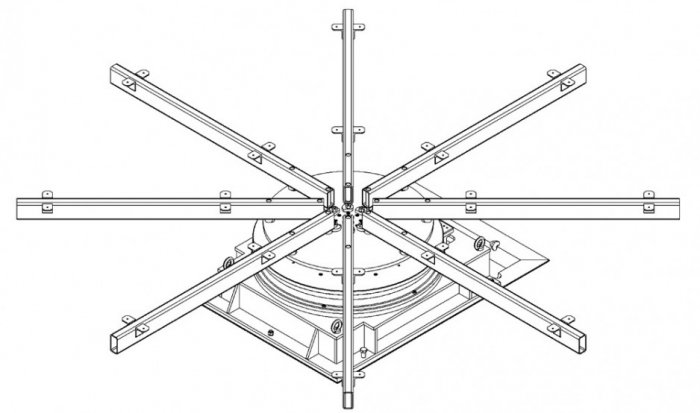
W celu zwiększenia powierzchni roboczej stołu obrotowego do tarczy 3 są mocowane ramiona wsporcze 4 (rys. 2.). Posiadają one uchwyty 8 umożliwiające zamocowanie segmentowego, demontowanego blatu. Blokowanie pozycji ramienia za pomocą mimośrodów 5 zapewnia szybkie i niezależne mocowanie kilku ramion na powierzchni tarczy zabierakowej bez konieczności stosowania dodatkowych elementów złącznych.
Układ sterowania pozycjonera
Głównym założeniem dla systemu sterowania w przypadku wszystkich elementów systemu była maksymalna elastyczność. Dlatego zdecydowano o wykorzystaniu systemu LabView oraz karty Motion z National Instruments, obsługującej do ośmu niezależnych osi. Karta Motion może pracować w jednym z dwóch trybów – w trybie silnika krokowego lub w trybie analogowym. W obu przypadkach korzysta ona z enkodera związanego bądź z osią serwosilnika, bądź z obracanym obiektem (enkoder za reduktorem), natomiast różnica pomiędzy trybami polega na tym, że w trybie silnika krokowego polecenie prędkości wydawane jest w postaci impulsów kierunek/krok, a w trybie analogowym w postaci napięcia ±10 V. Karta Motion wraz z systemem LabView pracuje jako układ sterowania pozycją, a zmienną wyjściową jest polecenie ustawienia zadanej prędkości, które realizowane jest przez zewnętrzny układ elektroniczny.
W przypadku omawianego pozycjonera elementem wykonawczym (aktuatorem) jest serwosilnik Bosch-Rexroth typu MSK100, dlatego układem elektronicznym wykonującym polecenia kontrolera pozycji jest serwowzmacniacz Bosch-Rexroth z serii IndraDrive w wersji Basic Analog. Jest on wyposażony w programowalny emulator enkodera oraz umożliwia pracę w trybie sterowania momentem, sterowania prędkością lub sterowania pozycją; w tym przypadku wykorzystywany jest ten drugi tryb. Zestawienie systemu LabView, NI-Motion oraz w pełni programowalnego serwowzmacniacza daje bardzo elastyczny układ sterowania pozycjonerem. Niestety mnogość parametrów, które są dostępne dla użytkownika, nastręcza problemów przy uruchomieniu całego systemu, które powinno być wykonane przez osobę posiadającą odpowiednio duże doświadczenie z automatycznymi systemami napędowymi.
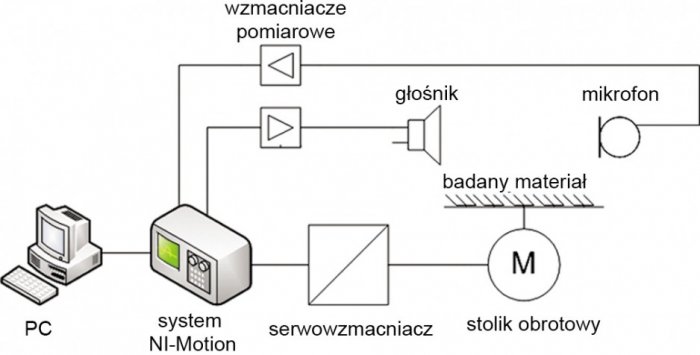
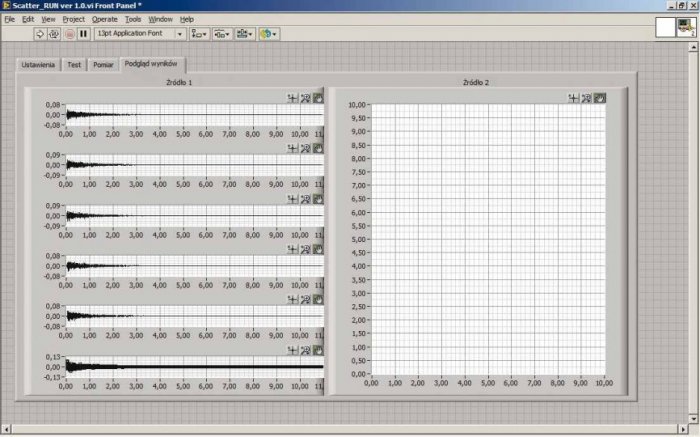
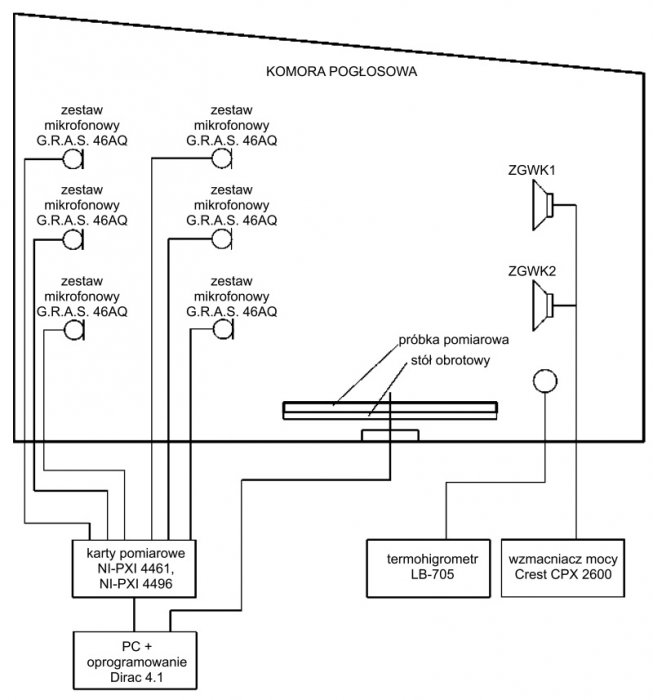
Jednak po prawidłowej parametryzacji układ działa niezawodnie i powtarzalnie. Z drugiej strony, łatwość programowania w środowisku LabView pozwala użytkownikowi, który nie jest ani programistą, ani informatykiem, na pisanie nawet złożonych aplikacji oraz scenariuszów pomiarowych. Dodać należy, że w prezentowanym systemie, system firmy National Instruments, którego częścią jest karta NI-Motion, wyposażony jest w odpowiednie komponenty pozwalające na generowanie sygnałów wymuszających oraz pomiar i rejestrację sygnałów pochodzących z mikrofonów. W rezultacie całość stanowi spójny, zintegrowany system sterowany jednym środowiskiem, które jest otwarte i dostępne dla przeciętnego użytkownika, dlatego inżynier akustyk może samodzielnie zaprogramować system i skupić się na prawidłowym wykonaniu pomiarów. Na rysunku 3. przedstawiono schemat ideowy układu sterująco-pomiarowego pozycjonera. Opracowano oprogramowanie sterujące procesem pomiaru współczynnika rozproszenia dźwięku (rys. 5.).
Obliczenia współczynnika rozproszenia dźwięku s
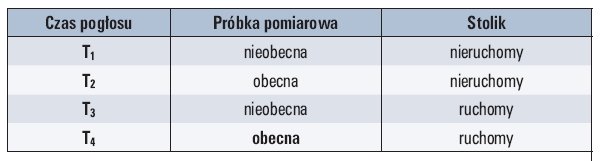
W celu weryfikacji opracowanego rozwiązania przeprowadzono badania wspólczynnika rozproszenia dźwieku dla próbki stanowiącej element ekranu akustycznego. Pomiar współczynnika rozproszenia dźwięku s polega na wyznaczeniu 12 czasów pogłosu dla czterech opcji pomiarowych przedstawionych w tabeli 1.
Na podstawie pomiaru T1 i T2, można wyznaczyć współczynnik pochłaniania ustroju rozpraszającego (1):

Wzór 1
gdzie:
V – objętość komory pogłosowej,
S – powierzchnia badanej próbki,
ci – prędkość dźwięku,
Ti – czas pogłosu,
mi – mocowy współczynnik tłumienia odpowiednio 1 dla komory pustej, 2 dla komory z próbką.
Na podstawie czasów pogłosu próbki i stolika obracającego się, wyznaczamy współczynnik pochłaniania lustrzanego (2):

Wzór 2
gdzie indeks 4 oznacza wielkości wyznaczone dla próbki, a indeks 3 dla stolika obrotowego.
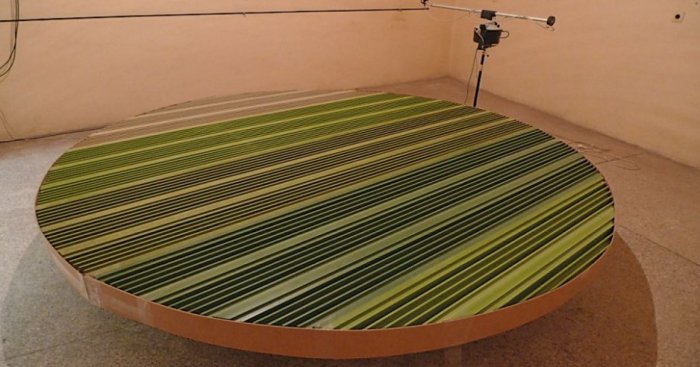
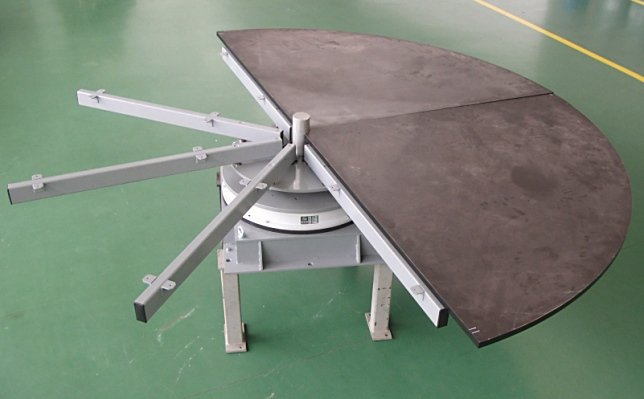
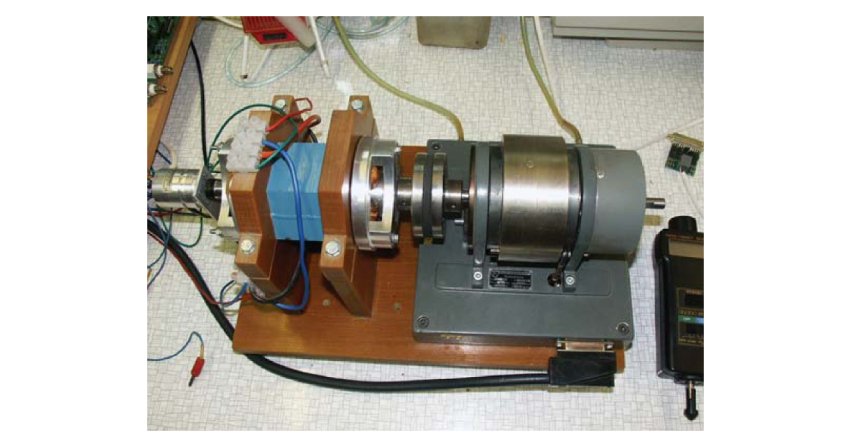
Metoda pomiaru współczynnika pochłaniania lustrzanego zakłada, że zmieniając pozycję kątową próbki na stole obrotowym (fot. 2.), modyfikacji ulega układ odbić nielustrzanych, czyli rozproszonych. Uśredniając odpowiedzi impulsowe przy zachowaniu stałego położenia dźwięku bezpośredniego dla różnych pozycji kątowych próbki (w przypadku pomiaru na opisywanym stanowisku jest to 6 uśrednień) uzyskiwana jest redukcja niepowtarzających się odbić dźwięku, a tym samym skrócenie czasu pogłosu.
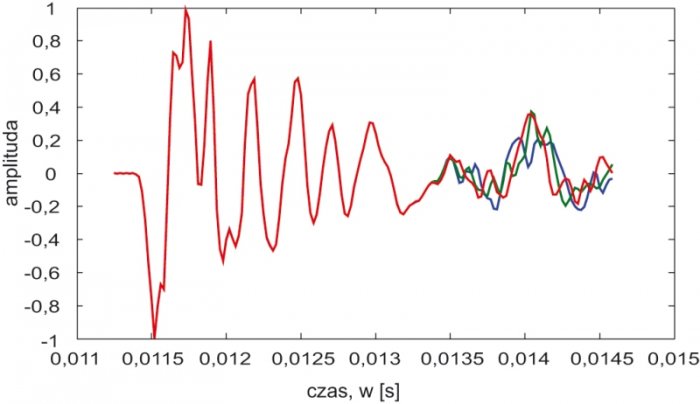
Na rysunku 6. przedstawiono przebieg trzech odpowiedzi impulsowych zarejestrowanych dla pozycji kątowej 0°, 90° i 180° dla próbki o dużym rozproszeniu dźwięku dla wysokich częstotliwości. Można zauważyć, że początek odpowiedzi, czyli miejsce, gdzie występuje dźwięk bezpośredni i odbicia lustrzane od niektórych ścian, przebiegi idealnie się pokrywają. W dalszej części, gdzie następuje odbicie od próbki pomiarowej, przebiegi ulegają zróżnicowaniu, co wpływa na skrócenie czasu pogłosu wyznaczanego tą metodą.
W drugiej części przebiegu (od 0,0135 s) widać wpływ rozpraszania dźwięku przez badaną strukturę.
Na podstawie współczynnika pochłaniania pogłosowego as i lustrzanego aspec wyznaczany jest współczynnik rozpraszania dźwięku s dla próbki (3):

Wzór 3
Po wyznaczeniu 4 zestawów odpowiedzi impulsowych na ich podstawie obliczane są czasy pogłosu w programie B&K Dirac. Wyznaczone czasy pogłosu przetwarzane są na współczynnik rozpraszania dźwięku w arkuszu kalkulacyjnym, gdzie stworzono odpowiednie formuły i układ graficzny, który pozwala na bezpośrednie wykorzystanie w raportach z pomiarów.
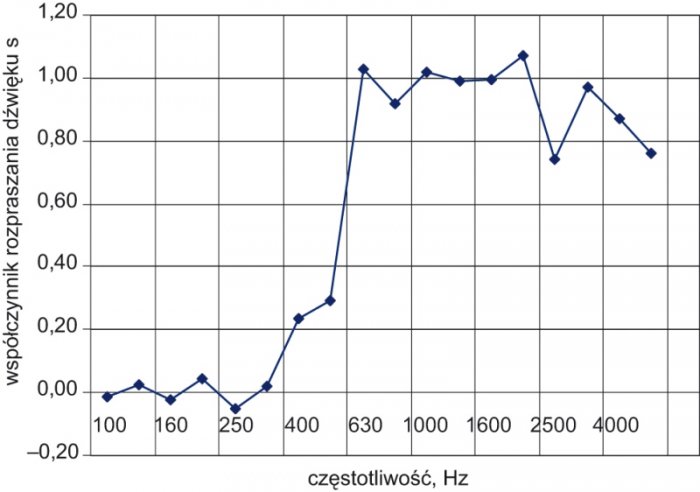
Rysunek 7. przedstawia przykładowy wynik pomiaru współczynnika rozpraszania dźwięku s, wyznaczonego na opisywanym stanowisku badawczym.
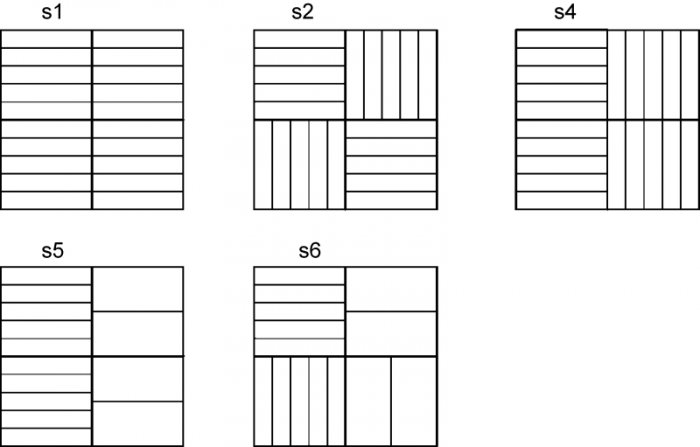
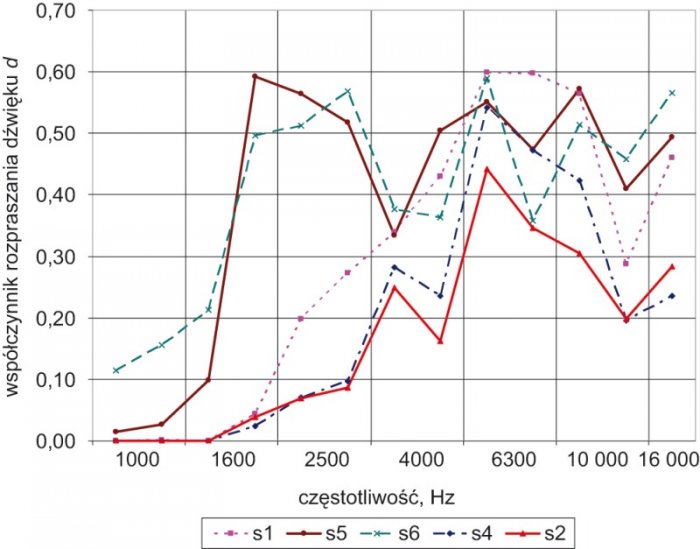
Wykonano szereg badań na stanowisku do pomiaru współczynnika rozpraszania w komorze bezechowej i dobrano najbardziej korzystny z punktu widzenia maksymalizacji rozpraszania układ wzajemnego ułożenia elementów rozpraszających [4]. Wybrane układy ułożenia elementów rozpraszających zostały przedstawione na rysunku 8. Rozpraszanie dla poszczególnych układów przedstawiono na rysunku 9.
Przebadano 19 układów ukształtowanych z dwóch struktur rozpraszających opartych na liczbie pierwszej N=7, gdzie jedna kreska oznacza rozpraszacz wyznaczony wprost z sekwencji sn residuum kwadratowego, natomiast cztery kreski oznaczają rozpraszacz powstały na podstawie ciągu sn’=7–sn.
Najwyższe wartości rozpraszania uzyskano dla układu jednowymiarowego s5. W przypadku konieczności ukształtowania układu rozpraszającego dwuwymiarowego, najkorzystniejszy okazał się układ s6, gdzie oprócz wysokich wartości rozpraszania powyżej częstotliwości projektowej, uzyskano również wysokie wartości dla częstotliwości niższych.
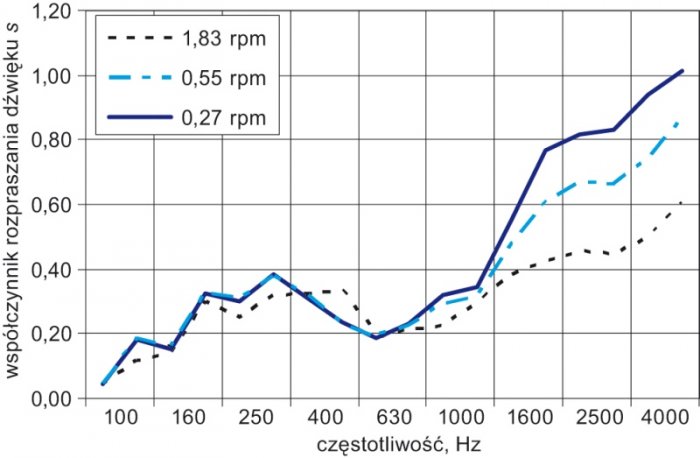
Uruchomienie stanowiska badawczego do pomiarów współczynnika rozpraszania dźwięku s, pozwoliło na skrócenie czasu pomiarów i prowadzenie badań, które do tej pory wymagały poświęcenia znacznych zasobów czasowych i były rzadko przez badaczy podejmowane. Na przykład możliwe było przeprowadzenie analizy wpływu doboru sygnału pomiarowego na uzyskiwane wyniki [5]. Norma ISO 17497-1 nie określa jednoznacznie, że nie można stosować sygnałów zmiennych w czasie jak na przykład sinus przestrajany w trakcie pomiarów ciągłych. Na rysunku 10. przedstawiono zestawienie wartości współczynników rozpraszania dźwięku s dla różnych prędkości obrotowych próbki. Znaczące różnice, szczególnie dla wysokich częstotliwości, dla których rozpraszanie dźwięku jest duże, wskazują, że sygnał ten nie może być stosowany do pomiarów. Pomiary dla różnych prędkości obrotowych stołu zostały powtórzone przy zastosowaniu sygnału MLS, gdzie nie wykazano zależności uzyskanych wyników od prędkości obrotowej próbki.
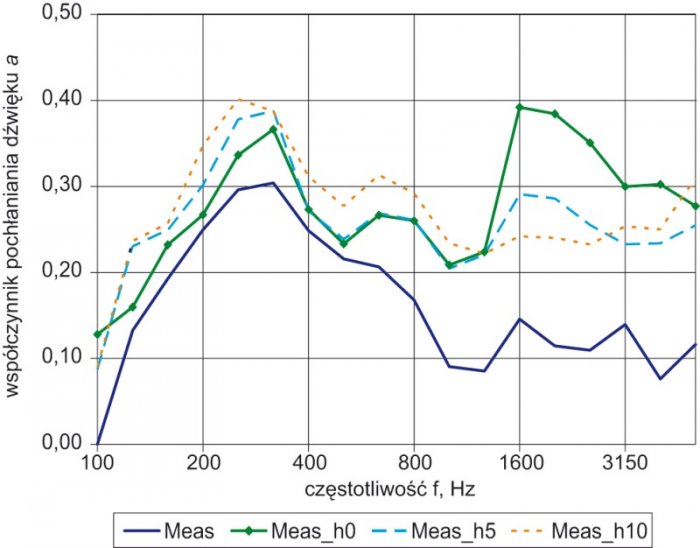
Stanowisko pomiarowe zostało również wykorzystane do określenia wpływu pokrycia tekstylnego na współczynnik pochłaniania i rozpraszania dźwięku ustroju rozpraszającego [6]. Wykazano znacznie większe zmiany pochłaniania niż w przypadku pokrycia płaskiej płyty odbijającej dźwięk. Zauważono również, że największy wzrost pochłaniania dźwięku następuje w przypadku zastosowania materiału bezpośrednio na ustroju rozpraszającym (rys. 11.), a nie jak w przypadku płyty odbijającej dźwięk w określonym dystansie.
Podsumowanie
W artykule zaprezentowano system do pozycjonowania próbek podczas badań akustycznych w komorze pogłosowej. Jest on częścią większego systemu wspomagania pomiarów akustycznych rozwijanych wspólnie przez Instytut Technologii Eksploatacji – Państwowy Instytut Badawczy w Radomiu oraz Akademię Górniczo-Hutniczą w Krakowie. Wdrożenie systemu do użytkowania w laboratoriach badawczych pozwoliło na poprawę efektywności oraz dokładności prowadzonych badań. Ponadto otworzyło drogę do prowadzenia badań, które ze względu na konieczny do poświęcenia czas oraz wysiłek podejmowane są niezwykle rzadko. Elastyczne oprogramowanie pozwala na tworzenie dowolnych scenariuszy badań oraz automatyczną realizację pełnego cyklu badań bez potrzeby wchodzenia do komory.
Wdrożone rozwiązanie pozwoliło na przeprowadzenie, wcześniej niemożliwych, badań współczynnika rozpraszania dźwięku, w których kluczowe jest precyzyjne pozycjonowanie próbki oraz utrzymanie stabilnych warunków środowiskowych w komorze. Ponadto zastosowanie pozycjonera pozwoliło na skrócenie czasu trwania pomiarów z kilkudziesięciu do kilku godzin.
Literatura
- PN-EN ISO 3745:2007 Akustyka Wyznaczanie poziomów mocy akustycznej źródeł hałasu na podstawie pomiarów ciśnienia akustycznego. Metody dokładne w komorach bezechowych i w komorach bezechowych z odbijającą podłogą.
- J. Felis, A. Zbrowski, T. Giesko, J. Mężyk, Structure Synthesis and Mechanical Parameters Choice for a Manipulating Mechanism for Acoustical Measurements in Anechoic Chamber, THE 4TH INTERNATIONAL CONFERENCE MECHATRONIC SYSTEMS AND MATERIALS, MSM 2008 July 14-17, 2008 Białystok.
- J. Mężyk, T. Kamisiński, A. Zbrowski, A. Flach, Hardware Structure of a Control Section of Manipulation Mechanism for Acoustical Measurement in Anechoic Chamber, THE 4TH INTERNATIONAL CONFERENCE MECHATRONIC SYSTEMS AND MATERIALS. MSM 2008 July 14-17, 2008 Białystok.
- J. Cox, P. D’Antonio, Acoustic Absorbers and Diffusers. Spon Press, London and New York 2004.
- T. Kamisiński, K. Brawata, A. Pilch, M. Zastawnik, Test signal selection for determining the sound scattering coefficient in a reverberation chamber: [abstract] Archives of Acoustics; ISSN 0137-5075, 2011 vol. 36 no. 3 s. 654, 58th Open Seminar on Acoustics joined with 2nd Polish-German Structured Conference on Acoustics: 13–16 September 2011, Jurata.
- T. Kamisiński, J. Rubacha, A. Pilch, The study of sound scattering structures for the purposes of room acoustic enhancement, Acta Physica Polonica A/Polska Akademia Nauk. Instytut Fizyki, Warszawa; ISSN 0587-4246, 2010 vol. 118 no. 1 s. 83–86, Bibliogr. s. 86.