Modelowanie i analiza stabilności sterowania częstotliwością w mikrosieciach wyspowych o nierównomiernym podziale generacji mocy
Modeling and Stability Analysis of Frequency Control in Islanded Microgrids with Uneven Power Generation Sharing

Schemat blokowy modelu behawioralnego mikrosieci, rys. G. Szklarek
Dzisiejsza struktura zdecentralizowanych systemów energetycznych wymusza stosowanie zaawansowanych algorytmów sterowania częstotliwością [1]. W układach wyspowych o mocach znamionowych w przedziale od 1 do 50 MW, gdzie bezwładność systemu jest niska ze względu na dominację interfejsów energoelektronicznych, kluczową rolę odgrywają szybkie źródła regulacyjne. Jednak w sytuacjach, gdy źródło o małej mocy znamionowej musi kompensować ubytki generacji jednostek dominujących, dochodzi do zjawiska nasycenia sygnału sterującego. Problem staje się szczególnie istotny w systemach o dużej asymetrii mocy źródeł wytwórczych.
W artykule:
|
StreszczenieObecne mikrosieci wyspowe o mocach znamionowych w zakresach od 1 do 50 MW często cechują się nierównym rozkładem udziału mocy w sieci (np. dominujące źródło konwencjonalne oraz rozproszone źródła o mniejszej mocy, w tym OZE pracujące w trybie grid-forming). Głównym problemem takiej konfiguracji jest ograniczona zdolność małych, szybkich jednostek regulacyjnych do samodzielnego ustabilizowania systemu w przypadku zaburzenia w źródle dominującym, co uniemożliwia powrót częstotliwości do poziomu zadanego i zagraża stabilności układu. W badaniach przyjęto model o asymetrycznej strukturze wytwórczej, charakterystyczny dla mikrosieci wyspowych, obejmujący jednostkę gazową (80%), źródła OZE (15%) oraz jednostki dieslowskie pełniące funkcję rezerwowo-regulacyjną (5%). Skupiając się na dynamice częstotliwości, przy pominięciu analizy przepływu mocy i energii, zaproponowano model o zredukowanej złożoności do oceny stabilności pracy wyspowej w trybie online. |
AbstractModern islanded microgrids with rated capacities ranging from 1 to 50 MW often exhibit an uneven distribution of power sources within the grid, e.g., a dominant conventional source alongside smaller-scale distributed sources, including renewable energy sources operating in grid-forming mode. The main problem with such a configuration is the limited ability of small, fast control units to stabilize the system on their own in the event of a disturbance in the dominant source, which prevents the frequency from returning to the setpoint and threatens system stability. The study adopted a model with an asymmetric generation structure, characteristic of island microgrids, comprising a gas unit (80%), RES sources (15%), and diesel units serving a reserve and control function (5%). Focusing on frequency dynamics while omitting the analysis of power and energy flow, a simplified model was proposed to assess the stability of island operation in online mode. |
W klasycznych podejściach regulacyjnych przyjmuje się często równomierny podział obowiązków między źródłami (ang. power sharing) [2]. W rzeczywistości mamy do czynienia z hierarchią źródeł, gdzie jednostka o najwyższym udziale mocy stabilizuje system, a mniejsze jednostki pełnią rolę wspomagającą. W przypadku wystąpienia znacznego uchybu częstotliwości, małe źródła regulacyjne, dążąc do stabilizacji parametrów magistrali, mogą zostać wprowadzone w stan nasycenia, co przy braku odpowiednich mechanizmów kontrolnych (np. układów anti-windup [3]) prowadzi do trwałego błędu regulacji i utraty zdolności do reagowania na kolejne zaburzenia. Praca skupia się na analizie dynamiki zmian częstotliwości w mikrosieciach o małej bezwładności oraz badaniu interakcji między źródłami o różnej dynamice reakcji w warunkach nagłej desynchronizacji jednostki dominującej.
W niniejszym opracowaniu przyjęto podejście skupione bezpośrednio na analizie dynamiki częstotliwości podstawowej, celowo ograniczając zakres badań poprzez pominięcie szczegółowego modelowania przepływów mocy czynnej i biernej oraz długoterminowego bilansowania energii. Mimo że z fizycznego punktu widzenia zmiany częstotliwości wynikają z dynamiki procesów generacji, priorytet badawczy w niniejszej pracy stanowi analiza sposobu reakcji systemu oraz zmienność częstotliwości w stanach przejściowych.
Zaproponowana struktura charakteryzuje się niską złożonością obliczeniową, co pozwala na efektywną ocenę pracy wyspowej w trybie czasu rzeczywistego (online). Tak sformułowane uproszczenie pozwala na natychmiastową diagnostykę stanów zagrożenia, bez konieczności angażowania znacznych zasobów sprzętowych, co jest niezbędne w systemach o wysokiej dynamice zmian i ograniczonej inercji.
Model symulacyjny
W niniejszym rozdziale przedstawiono założenia techniczne opracowanego modelu oraz strukturę układu sterowania częstotliwością w mikrosieci wyspowej. Analizę zachowania mikrosieci wyspowej w stanach zakłóceniowych oparto na modelowaniu behawioralnym. W podejściu tym skupiono się bezpośrednio na częstotliwości jako głównej zmiennej procesowej. Współczesne mikrosieci, zdominowane przez rozproszone źródła o małej bezwładności, cechuje bardzo szybka dynamika. Strome odchyłki częstotliwości stanowią dla nich krytyczne zagrożenie. Mogą one wyzwolić zabezpieczenia nadążne, powodując kaskadowe odłączanie jednostek wytwórczych i całkowite załamanie stabilności systemu. Z tego względu niezwykle istotne staje się badanie szybkości reakcji układów regulacji oraz ich fizycznych ograniczeń.
W przyjętym modelu częstotliwość magistrali (fbus) wyznaczana jest jako suma ważona częstotliwości poszczególnych źródeł, co w ogólnym przypadku opisuje równanie [4]:

gdzie fbus to wypadkowa częstotliwość na magistrali mikrosieci, fi oznacza częstotliwość generowaną przez i-te źródło, natomiast wi określa wagę (udział mocy) i-tego źródła w systemie, przy spełnionym warunku ∑ni=1 wi = 1. Opracowany układ charakteryzuje się skrajną asymetrią, odpowiadającą typowej topologii z dominującym źródłem formującym sieć. Zdefiniowano trzy tory generacji: jednostkę dominującą (w1 = 0,80), jednostkę wspomagającą (w2 = 0,15), aktywowaną w stanach awaryjnych, oraz jednostkę regulacyjną (w3 = 0,05). Ta ostatnia, dysponująca najmniejszą mocą, lecz charakteryzująca się największą szybkością reakcji, odpowiada za niwelowanie bieżących odchyłek.
Model zaimplementowano w środowisku MA-TLAB/Simulink, wykorzystując solver ze stałym krokiem całkowania (ang. Fixed-step). Do obliczeń wybrano algorytm ode14x (extrapolation) z fundamentalnym krokiem próbkowania wynoszącym 1e–3 s, ustalając czas symulacji na 60 sekund. Topologię opracowanego układu sterowania, realizującą równanie sumy ważonej, zaimplementowano w postaci trójtorowego schematu blokowego (rys. 1.).

Rys. 1. Schemat blokowy modelu behawioralnego mikrosieci,
rys. G. Szklarek
Dynamika odpowiedzi układu w stanach przejściowych jest określona za pomocą nastaw parametrów nieliniowego toru wspomagającego, w tym przez funkcję progu aktywacji przekaźników oraz stałą czasową integratora. Rozwiązanie to pozwala narzucić pożądaną szybkość zmian częstotliwości (df/dt), chroniąc przed zbędnym odłączaniem odbiorów.
Wzmocnienia sygnałowe (ang. Gain) na końcu każdego z torów odpowiadają bezpośrednio za wagi poszczególnych źródeł, a ich wyjścia są sumowane, dając wypadkową częstotliwość układu. Każdy z torów pełni w badanym układzie ściśle określoną funkcję:
- Tor zakłócenia (źródło dominujące 80%): do wygenerowania profilu desynchronizacji największego źródła wykorzystano kaskadowe połączenie bloku rampy (ang. Ramp) oraz bloku nasycenia. Rampa pozwala na precyzyjne zadanie stromości spadku częstotliwości, natomiast blok nasycenia pełni rolę ogranicznika, który stabilizuje częstotliwość na nowym, obniżonym poziomie, symulując przejście uszkodzonego źródła do błędnego punktu pracy ustalonej.
- Tor regulacji ciągłej (źródło najszybsze 5%): tor ten wyposażono w dyskretny regulator proporcjonalno-całkujący (PI). Jego wejście stanowi uchyb między częstotliwością referencyjną (50 Hz) a bieżącą częstotliwością układu. Optymalne nastawy wyznaczono narzędziem PID Tuner (wzmocnienie P ≈ 0,10, część całkująca I ≈ 200,00). Bloki nasycenia (ang. Saturation) w tym torze chronią przed wyznaczeniem nierealnych fizycznie wartości sterujących (limity od 0 Hz do 55 Hz). Całość wspiera mechanizm anti-windup typu clamping [3]. Zapobiega on nadmiernemu narastaniu części całkującej przy nasyceniu wyjścia, co gwarantuje natychmiastową reakcję układu po ustąpieniu zakłócenia.
- Tor wspomagający (źródło średnie 15%): w torze tym zastosowano układ logiczny oparty na bloku przekaźnika z histerezą (ang. Relay), który monitoruje poziom wysterowania źródła 5%. W momencie osiągnięcia przez najszybsze źródło limitu nasycenia, przekaźnik załącza tor całkujący (ang. Integrator). Układ ten płynnie zwiększa generację częstotliwości przez jednostkę 15%, przejmując tym samym część ciężaru kompensacji uchybu. Pozwala to na odciążenie źródła najmniejszego i przywrócenie jego zdolności do reagowania na kolejne stany dynamiczne w sieci (odzyskanie zapasu regulacyjnego, ang. Headroom) [5].
Warto zaznaczyć, że w przyjętej architekturze mikrosieci wyspowej wszystkie jednostki pracują w trybie formowania sieci (ang. grid-forming), narzucając parametry częstotliwościowe magistrali. Jednostka dieslowska (5%) charakteryzuje się małym udziałem w inercji wypadkowej całego systemu, co jest kluczowym założeniem przy badaniu stabilności w warunkach dużej asymetrii mocy. Zaproponowana struktura sterowania nadrzędnego nie wymaga modyfikacji lokalnych parametrów statycznych falowników poszczególnych źródeł. Zamiast tego, regulatory w sposób ciągły korygują częstotliwości referencyjne jednostek, co pozwala na aktywne kształtowanie trajektorii częstotliwości wypadkowej bez ingerencji w ich wewnętrzne pętle regulacji.
Przedstawiony do analizy model dla lepszej czytelności został uproszczony i skupia się na sytuacji, w której mniejsze źródła pracują już w pełnej synchronizacji z siecią przy znamionowej częstotliwości 50 Hz, a największe źródło nagle zaczyna desynchronizować układ. W tym celu początkową wartość integratora w bloku PI ustalono na 50 (analiza pełnego stanu rozruchowego z wykorzystaniem dodatkowych przebiegów narastających zostanie przedstawiona w rozdziale dotyczącym wyników symulacji). Stan równowagi zostaje zaburzony w 8. sekundzie, kiedy to na źródle 80% wymuszony zostaje spadek częstotliwości z poziomu 50 Hz do 49 Hz ze stromością narastania błędu (ang. slope) wynoszącą –0,25 Hz/s. Taka konfiguracja zdarzeń w przejrzysty sposób wymusza reakcję najmniejszego źródła i pozwala zaobserwować moment jego nasycenia, co z kolei inicjuje pracę logiki toru wspomagającego.
Wyniki badań symulacyjnych
W niniejszym rozdziale przedstawiono wyniki badań symulacyjnych modelu mikrosieci, których celem było zbadanie dynamiki zmian częstotliwości w układzie o małej bezwładności oraz ocena interakcji między źródłami o różnej dynamice reakcji w obliczu nagłej desynchronizacji jednostki dominującej, a także ocena efektywności zaproponowanego algorytmu sterowania hierarchicznego [5].
W pierwszej kolejności zweryfikowano ogólną stabilność zaproponowanego modelu matematycznego oraz poprawność działania pętli sprzężenia zwrotnego.
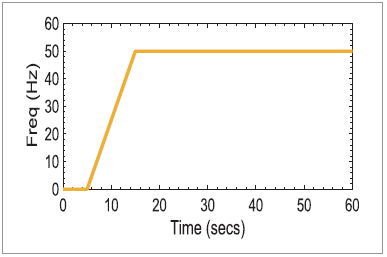
Na wykresie przedstawionym na rysunku 2. zobrazowano pełny cykl pracy układu z uwzględnieniem procedury łagodnego rozruchu (ang. soft start).
Rys. 2. Przykładowe wyniki symulacji cyklu pracy modelu w przedziale czasowym 60 sekund, rys. G. Szklarek
W zaprezentowanym scenariuszu początkowa wartość integratora w bloku PI wynosi 0, podobnie jak dolne ograniczenie nasycenia (ang. lower saturation). W przedziale od 0 do 5. sekundy symulacji zadana częstotliwość wynosi 0 Hz, po czym wprowadzona zostaje rampa o stromości 5 Hz/s, wymuszająca stopniowy wzrost wartości aż do osiągnięcia punktu pracy. Takie podejście ma za zadanie odwzorować realną sytuację, w której rampowe narastanie parametrów (częstotliwości i napięcia) pozwala na uniknięcie szkodliwych prądów udarowych oraz niestabilności w stanach przejściowych podczas formowania sieci. Poprawne podążanie modelu za zadaną trajektorią potwierdza jego poprawność matematyczną i stanowi podstawę do dalszych badań.
Po weryfikacji poprawności matematycznej modelu sprawdzono zachowanie układu bez aktywacji systemu wspomagania. Przeprowadzono symulacje w przypadku, w którym najszybsza jednostka o najmniejszym udziale mocy całkowitej (5%) próbuje samodzielnie skompensować uchyb częstotliwości magistrali.
Wyniki przedstawione na rysunkach 3. i 4. wykazały krytyczną słabość układów asymetrycznych.
Rys. 3. Częstotliwość za regulatorem PI źródła o najmniejszym udziale mocy 5%, rys. G. Szklarek
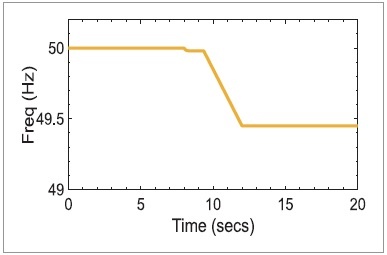
Rys. 4. Częstotliwość wypadkowa magistrali, rys. G. Szklarek
Małe źródło, dążąc do stabilizacji częstotliwości systemu, błyskawicznie osiąga swój limit nasycenia w ciągu 0,4 s od wystąpienia zaburzenia. Ze względu na małą wagę (w3 = 0,05) nawet maksymalny sygnał sterujący nie jest w stanie wymusić powrotu fbus do 50 Hz i jedynie chwilowo opóźnia spadek częstotliwości. W efekcie częstotliwość systemowa stabilizuje się na poziomie ok. 49,45 Hz.
W ostatnim etapie sprawdzono zachowanie układu w sytuacji, gdy źródło o większej mocy odciąża jednostkę o mniejszej mocy przed jego nasyceniem. W tym celu wykorzystano logikę przekaźnikową z histerezą (typu relay) oraz algorytm anti-windup z metodą clamping.
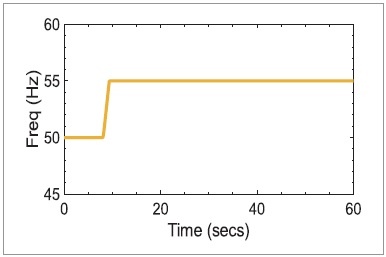
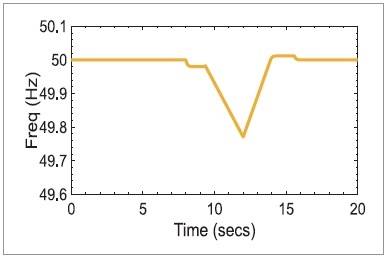
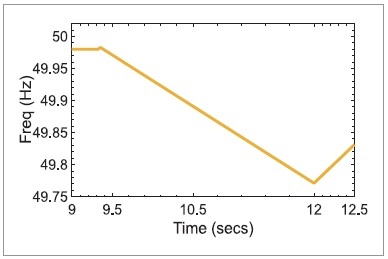
Początkowe wystąpienie zjawiska desynchronizującego w 8 s powoduje uchyb częstotliwości, który w pierwszej fazie kompensowany jest wyłącznie przez małe źródło o ograniczonych możliwościach regulacyjnych (tor o wzmocnieniu 0,05). Źródło to nasyca się w ciągu 1,4 sekundy od wystąpienia zaburzenia. Gdy jego sygnał sterujący osiąga progową wartość 54,9 Hz, blok Relay poprawnie aktywuje tor wspomagający o większym wkładzie mocy (15%). Charakterystyczny, niewielki pik częstotliwości widoczny w 9,4 s na powiększonym fragmencie wykresu (rys. 5.) jest bezpośrednim efektem stanu przejściowego, nagłej iniekcji dodatkowej mocy kompensacyjnej do systemu. Włączenie drugiego źródła skutecznie odciąża małe źródło, pozwalając mu na wycofanie się ze stanu nasycenia (rys. 6.).
Rys. 5. Dołączenie źródła 15% na przełomie 9,4 sekundy, rys. G. Szklarek
Rys. 6. Częstotliwość wypadkowa w wyniku dołączenia się źródła 15%, rys. G. Szklarek
W przeciwieństwie do klasycznego układu bez wsparcia, w którym częstotliwość stabilizowała się z trwałym uchybem na poziomie 49,54 Hz, zaproponowana topologia pozwala na całkowitą eliminację błędu ustalonego. Dzięki zastosowaniu mechanizmu anti-windup (metoda clamping) w sprzężeniu zwrotnym regulatora PI zapobiegnięto nadmiernemu całkowaniu uchybu w okresie, gdy małe źródło było nasycone. W efekcie, po osiągnięciu minimum w 12. sekundzie, częstotliwość wypadkowa fbus płynnie powraca do poziomu referencyjnego 50 Hz, wykazując jedynie minimalne, szybko tłumione przeregulowanie, co potwierdza wysoką skuteczność zaimplementowanego algorytmu.
Wnioski
Zweryfikowano poprawność modelu matematycznego poprzez procedurę łagodnego rozruchu (ang. soft start). Dzięki zastosowaniu rampy o stromości 5 Hz/s układ płynnie osiągnął zadany punkt pracy 50 Hz. Pozwala to uniknąć szkodliwych prądów udarowych oraz niestabilności w fazie formowania mikrosieci.
Przeprowadzone badania wykazały, że w mikrosieciach o dużej dysproporcji mocy między źródłami (rozkład 80/15/5%), standardowe, niezależne układy regulacji nie radzą sobie z utrzymaniem parametrów sieci. Wynika to z faktu, że po awarii głównej jednostki małe źródło (5%) nie posiada wystarczającej mocy, by samodzielnie skompensować niedobór. Mimo wysokiej inercji własnej generatora dieslowskiego, mały udział w generacji mocy sprawia, że ma znikomy wpływ na inercję wypadkową całego systemu. W efekcie pracuje ono w stanie ciągłego nasycenia, co prowadzi do trwałego obniżenia częstotliwości systemu do poziomu 49,54 Hz.
Zaproponowany układ wykorzystujący logikę przekaźnikową oraz metodę anti-windup (clamping) pozwala na całkowitą eliminację uchybu częstotliwości. Przyjęta architektura sterowania nadrzędnego nie wpływa na wewnętrzne pętle regulacji oraz nie modyfikuje lokalnych parametrów statycznych poszczególnych falowników. W zamian, regulatory w ciągły sposób śledzą wartości referencyjne i wprowadzają do nich poprawki, pozwalając na aktywne sterowanie dynamiką częstotliwości w systemie.
W kolejnym scenariuszu: 1,4 sekundy po wystąpieniu zaburzenia sygnał sterujący małego źródła osiąga wartość progową 54,9 Hz, co automatycznie aktywuje tor wspomagający (źródło 15%). Moment ten jest widoczny na wykresie w 9,4 sekundzie jako charakterystyczny, niewielki pik częstotliwości − jest to krótkotrwały stan przejściowy wynikający z nagłego dołączenia dodatkowego sygnału kompensacyjnego. Dodatkowe wsparcie skutecznie odciąża najmniejszą jednostkę, pozwalając jej wyjść ze stanu nasycenia. Kluczowym wnioskiem z badań jest konieczność znalezienia kompromisu projektowego. Należy precyzyjnie dobrać zarówno wartości progowe częstotliwości (moment aktywacji wspomagania), współczynniki wagowe (wi) poszczególnych źródeł, które definiują ich udział w formowaniu częstotliwości wypadkowej, oraz stałą czasową integratora. Parametry te bezpośrednio określają dynamikę odpowiedzi układu, pozwalając narzucić pożądaną szybkość zmian częstotliwości (df/dt). Zbyt mała moc wspomagania mogłaby doprowadzić do nasycenia obu źródeł jednocześnie, natomiast niewłaściwy próg aktywacji mógłby opóźnić powrót układu do równowagi. Dzięki zastosowaniu mechanizmu clamping w regulatorze PI, który zapobiega nadmiernemu narastaniu błędu, częstotliwość fbus po aktywacji wsparcia sprawnie wraca do poziomu 50 Hz.
Przyjęte w pracy podejście, skupione na analizie dynamiki częstotliwości z pominięciem szczegółowych przepływów mocy, pozwoliło na uzyskanie niskiej złożoności obliczeniowej, co jest kluczowe dla efektywnej oceny pracy wyspowej w trybie czasu rzeczywistego (online). Model ten umożliwia precyzyjną ocenę zjawiska szybkości reakcji poszczególnych źródeł oraz skuteczne przeciwdziałanie powstaniu szkodliwych oscylacji częstotliwości w stanach przejściowych. Opracowany algorytm pełni istotną funkcję buforową, stabilizując parametry sieci − pozwala zyskać cenny czas na ocenę ryzyka i podjęcie ewentualnej decyzji o selektywnym odłączeniu części odbiorników (ang. load shedding), minimalizując ryzyko całkowitego załamania systemu.
Literatura
- M. Abu Sarhan, A. Bień, S. Barczentewicz, Use of analytical hierarchy process for selecting and prioritizing islanding detection methods in power grids, „International Journal of Electrical and Computer Engineering” (IJECE), tom 14, nr 3, pp. 24222435, czerwiec 2024.
- J. C. Vasquez, J. M. Guerrero, J. Miret, M. Castilla, L. Garcia de Vicuna, Hierarchical Control of Intelligent Microgrids, „IEEE Industrial Electronics Magazine”, tom 4, nr 4, pp. 23–29, styczeń 2011.
- A. Visioli, Modified Anti-windup scheme for PID controllers, „IEE Proceedings – Control Theory and Applications”, tom 150, nr 1, pp. 49–54, luty 2003.
- S. You, H. Li, S. Liu, K. Sun, W. Wang, W. Qiu, Y. Liu, Calculate Center-of-Inertia Frequency and System RoCoF Using PMU Data, arXiv, październik 2020.
- J.M. Guerrero, J.C. Vasquez, R. Teodorescu, Hierarchical Control of Droop-Controlled DC and AC Microgrids – A General Approach Towards Standardization, „IEEE Transactions on Industrial Electronics”, tom 58, nr 1, pp. 158–172, styczeń 2011.